Frames of Reference (ရည်ညွှန်းဘောင်များ)
Configuration file syntax ၏ ဖော်ပြချက်ထဲသို့ မဝင်ရောက်မီ၊ (i) လေယာဉ်ပေါ်ရှိ ပစ္စည်းများ၏ တည်နေရာကို ဖော်ပြရာတွင်၊ (ii) space ထဲရှိ လေယာဉ်၏ position နှင့် orientation နှင့် သက်ဆိုင်သော condition များကို သတ်မှတ်ရာတွင်၊ သို့မဟုတ် (iii) flight condition တစ်ခုအတွက် input များ သတ်မှတ်ရာတွင် အသုံးပြုသော frame of reference (ရည်ညွှန်းဘောင်) အချို့၏ အခြေခံအချက်အလက်ကို ကျွန်ုပ်တို့ နားလည်ထားရန် လိုအပ်ပါသည်။
Wikipedia ၏ axes convention အကြောင်း တွင် ပိုမိုလေ့လာနိုင်ပါသည်။
Structural Frame သို့မဟုတ် "Construction" Frame
ဤ frame သည် manufacturer တစ်ခု၏ ဘုံ reference frame ဖြစ်ပြီး၊ center of gravity, wheel အားလုံး၏ တည်နေရာ, pilot eye-point, point mass, thruster စသည်တို့ကဲ့သို့ လေယာဉ်ပေါ်ရှိ point များကို သတ်မှတ်ရန် အသုံးပြုပါသည်။ JSBSim aircraft configuration file ထဲရှိ item များကို ဤ frame ကို အသုံးပြု၍ တည်နေရာ သတ်မှတ်ထားပါသည်။
Structural frame တွင်၊ X-axis သည် fuselage length တစ်လျှောက် run သွားပြီး tail ဆီသို့ ညွှန်ပါသည်၊ Y-axis သည် fuselage မှ right wing ဆီသို့ ညွှန်ပါသည်၊ ထို့ပြင် Z-axis သည် upward direction အတွက် positive ဖြစ်ပါသည်။ ပုံမှန်အားဖြင့်၊ ဤ frame အတွက် origin \(O_\mathrm{C}\) သည် လေယာဉ်ရှေ့ဘက် (nose ၏ အစွန်းတွင်၊ single engine လေယာဉ်တစ်စင်းအတွက် firewall တွင်၊ သို့မဟုတ် nose ရှေ့တွင် ခပ်ဝေးဝေး) တွင် တည်ရှိပါသည်။ ဤ frame ကို \(\mathcal{F}_\mathrm{C} = \{O_\mathrm{C}, x_\mathrm{C}, y_\mathrm{C}, z_\mathrm{C}\}\) ဟု မကြာခဏ အမည်ပေးလေ့ရှိပါသည်။
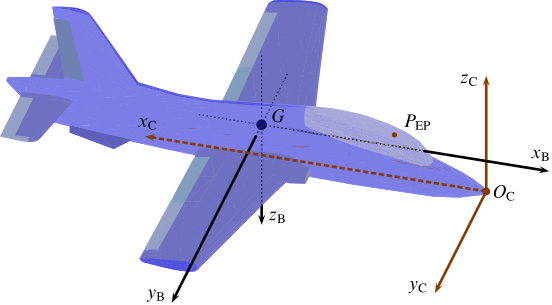
Origin \(O_\mathrm{C}\) ပါသော လေယာဉ် structural (သို့မဟုတ် construction) ရည်ညွှန်းဘောင်။ Structural frame axis များဖြစ်သော \(x_\mathrm{C}\), \(y_\mathrm{C}\), နှင့် \(z_\mathrm{C}\) အပြင်၊ standard body frame axis များဖြစ်သော \(x_\mathrm{B}\), \(y_\mathrm{B}\), နှင့် \(z_\mathrm{B}\) ကိုလည်း center of mass \(G\) တွင် origin ရှိအောင် ပြသထားပါသည်။ Pilot ၏ eye-point ကို \(P_\mathrm{EP}\) တွင် ထားရှိပါသည်။
X-axis သည် ပုံမှန်အားဖြင့် fuselage centerline နှင့် ဖြစ်တည်ပြီး thrust axis နှင့်လည်း မကြာခဏ ဖြစ်တည်ပါသည် (ဥပမာအားဖြင့်၊ single engine propeller လေယာဉ်တွင် propeller hub ကို ဖြတ်သန်းပါသည်)။ \(x_\mathrm{C}\) axis တစ်လျှောက်ရှိ position များကို stations ဟု ခေါ်ပါသည်။ \(z_\mathrm{C}\) axis တစ်လျှောက်ရှိ position များကို waterline positions ဟု ခေါ်ပါသည်။ \(y_\mathrm{C}\) axis တစ်လျှောက်ရှိ position များကို buttline positions ဟု ခေါ်ပါသည်။
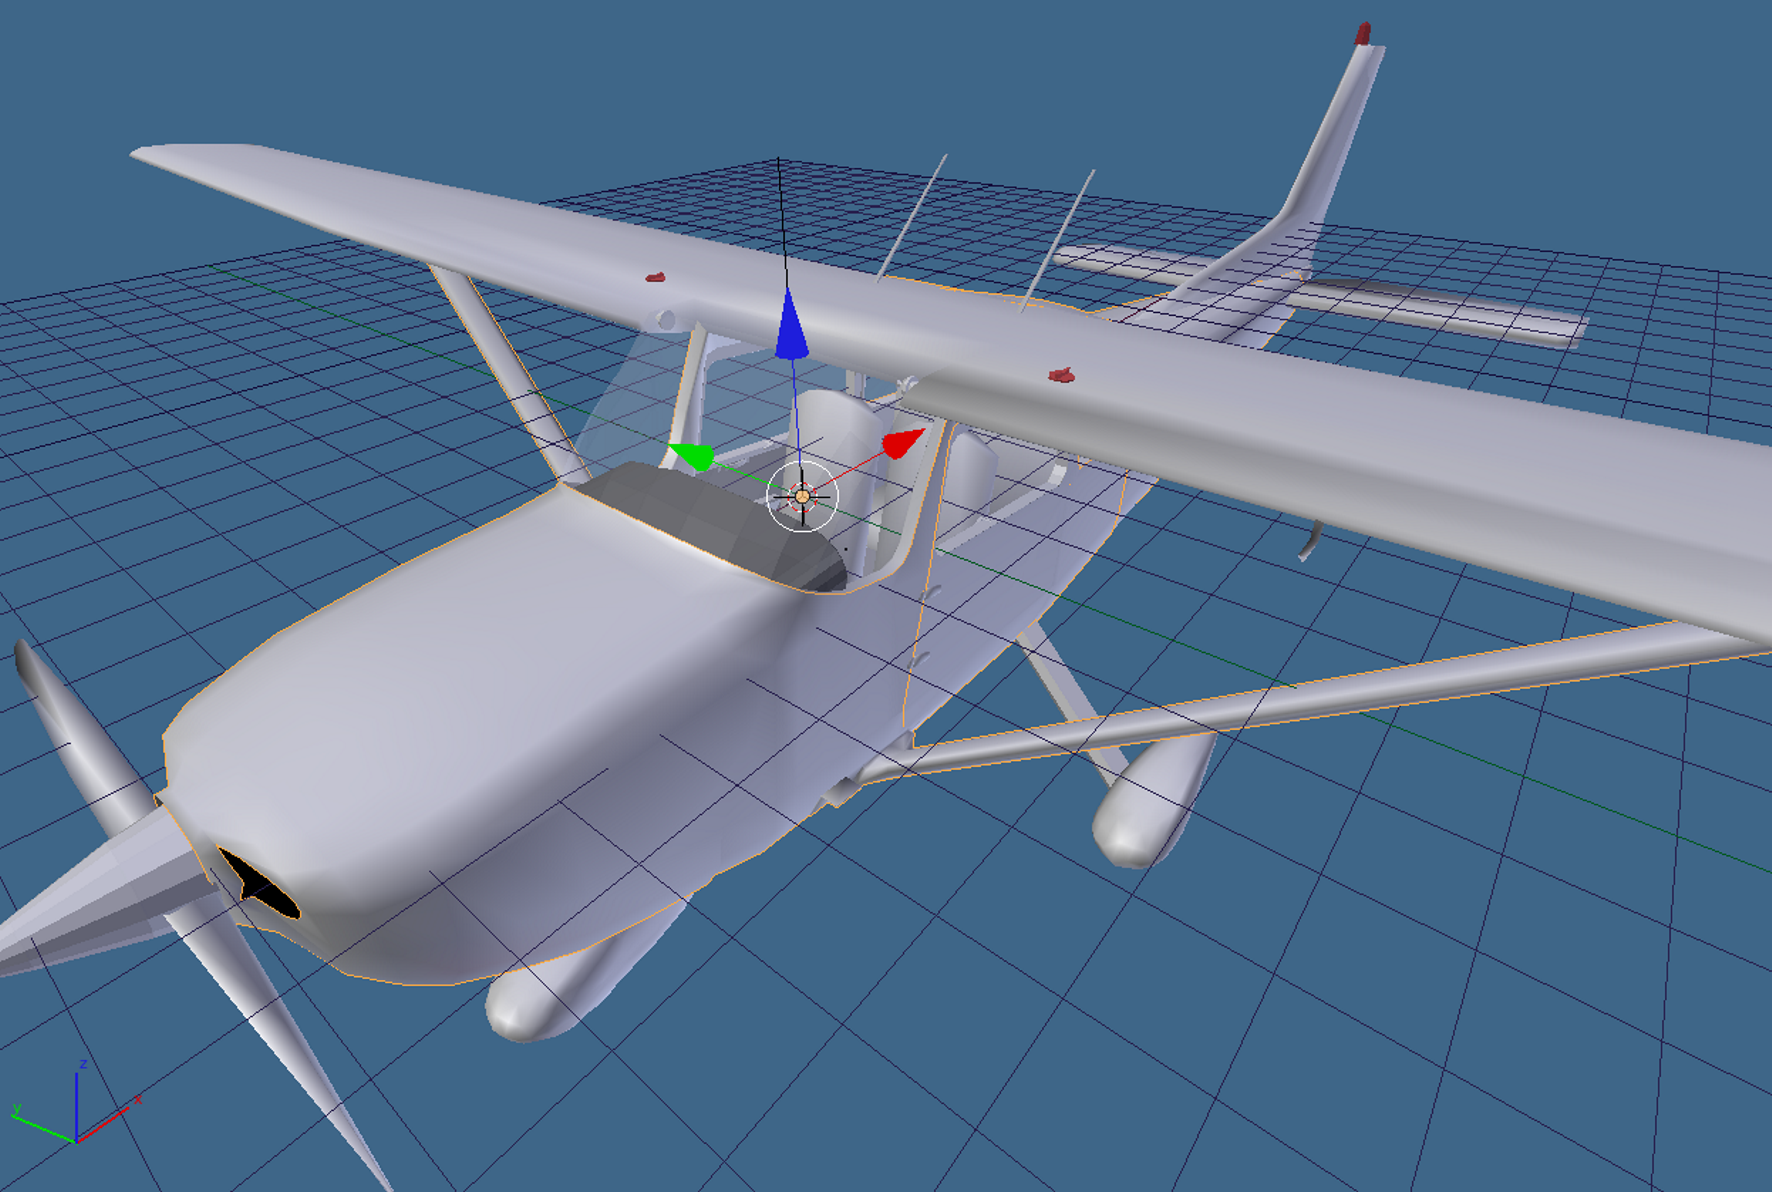
3D modeling software Blender မှ ရိုက်ထားသော screenshot တစ်ပုံ။ Scene တွင် ၎င်း၏ structural frame \(\mathcal{F}_\mathrm{C} = \{O_\mathrm{C}, x_\mathrm{C}, y_\mathrm{C}, z_\mathrm{C}\}\) ပါသော Cessna 172 model တစ်ခု ပြသထားပါသည်။ ဤကိစ္စတွင် origin \(O_\mathrm{C}\) သည် dashboard အနီး cockpit အတွင်းတွင် တည်ရှိပါသည်။
JSBSim-modeled လေယာဉ်တစ်စင်းအတွက် origin ကို မည်သည့်နေရာတွင်မဆို ထားနိုင်ကြောင်း သတိပြုပါ၊ အကြောင်းမှာ JSBSim သည် internally CG နှင့် object အမျိုးမျိုးအကြား relative distance ကိုသာ အသုံးပြုပြီး — absolute location များကို အသုံးမပြုသောကြောင့် ဖြစ်ပါသည်။
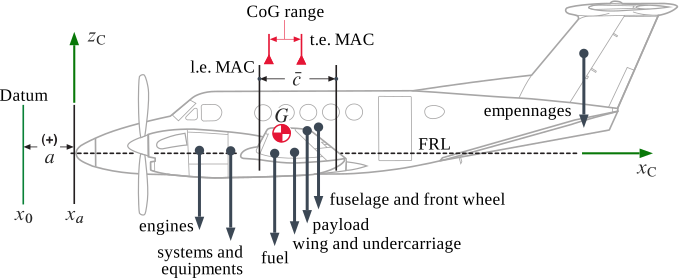
Construction frame တစ်ခုတွင် ဆုံးဖြတ်ထားသော center of gravity (CG) position, point \(G\)။
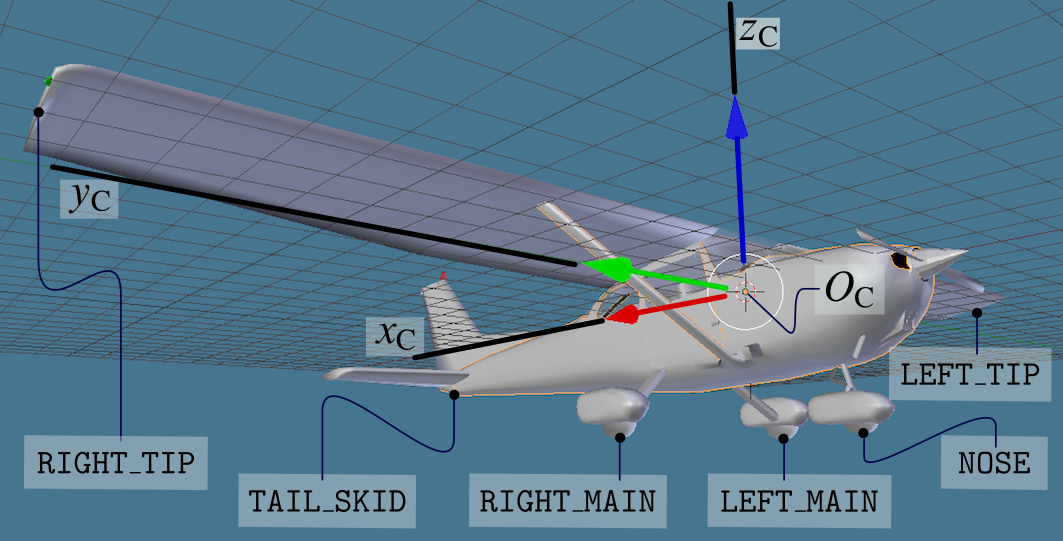
Construction frame တည်နေရာများ၏ အနေအထားဖြင့် ground contact point များ၏ သတ်မှတ်ချက်။
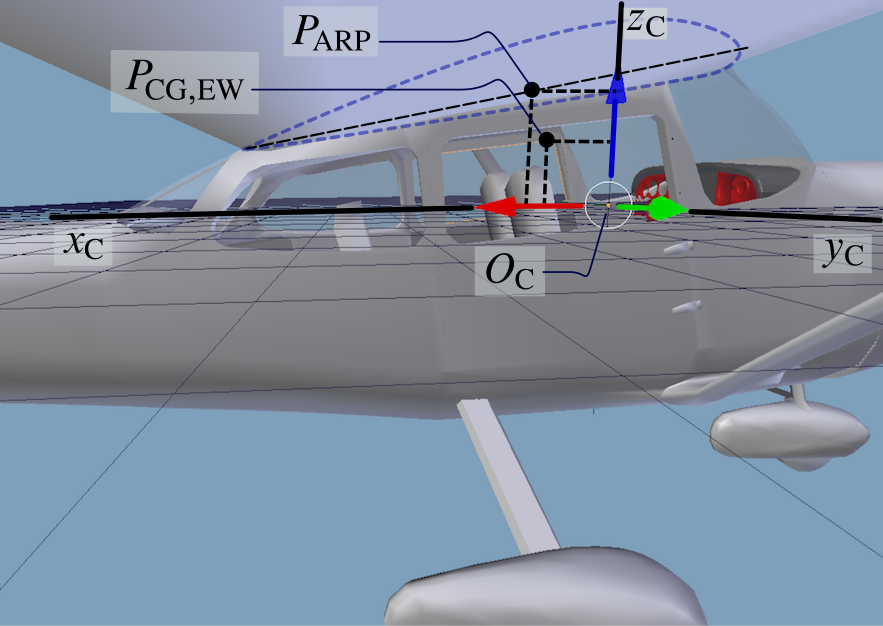
Structural frame ရှိ key point location နှစ်ခု \(P_\mathrm{ARP}\) နှင့် \(P_\mathrm{CG,EW}\)၊ အသီးသီး aerodynamic moment များ၏ pole နှင့် airframe ၏ Empty Weight CG တို့ ဖြစ်ပါသည်။ Wing root profile ၏ ပုံသဏ္ဍာန်နှင့် ၎င်း၏ chord ကိုလည်း ပုံဖော်ပြထားပါသည်။
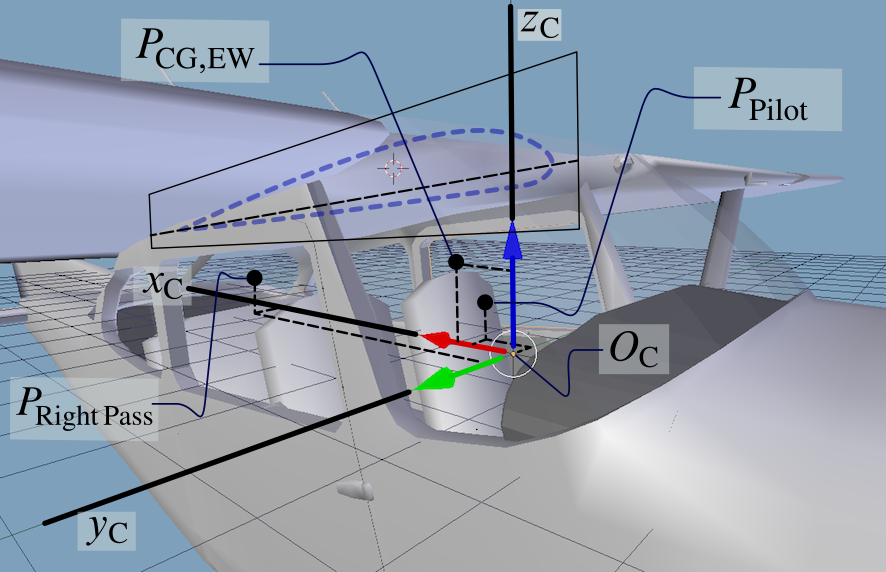
Point \(P_\mathrm{CG,EW}\) အပြင်၊ အရေးကြီးသော တည်နေရာနှစ်ခုဖြစ်သည့် \(P_\mathrm{Pilot}\) နှင့် \(P_\mathrm{Right\,Pass}\) ကို ပြသထားပြီး၊ ဤနေရာများတွင် pilot နှင့် right passenger ၏ mass ထပ်ဆောင်းနှစ်ခု စုစည်းထားပါသည်။
Body Frame
JSBSim တွင်၊ body frame သည် structural frame နှင့် ဆင်တူသော်လည်း \(y_\mathrm{C}\) ပတ်လည် 180 degree rotate လုပ်ထားပြီး origin ကို CG နှင့် ဖြစ်တည်စေထားပါသည်။ ပုံမှန်အားဖြင့်၊ body frame ကို လေယာဉ်၏ center of mass \(G\) ၏ position နှင့် longitudinal construction axis \(x_\mathrm{C}\) ၏ direction ကို သိရှိခြင်းဖြင့် သတ်မှတ်ပါသည်။ Axis \(x_\mathrm{B}\) ကို \(G\) မှ စတင်ပြီး \(x_\mathrm{C}\) နှင့် parallel ဖြစ်ကာ \(G\) မှ fuselage nose ဆီသို့ positive verse ရှိအောင် ရွေးချယ်ရပါမည်။
Body axis frame ကို \(\mathcal{F}_\mathrm{B} = \{G, x_\mathrm{B}, y_\mathrm{B}, z_\mathrm{B}\}\) ဟု မကြာခဏ ခေါ်ပါသည်။ \(x_\mathrm{B}\) axis ကို roll axis ဟု ခေါ်ပြီး ရှေ့ဆီသို့ ညွှန်ပါသည်၊ \(y_\mathrm{B}\) axis ကို pitch axis ဟု ခေါ်ပြီး right wing ဆီသို့ ညွှန်ပါသည်၊ \(z_\mathrm{B}\) axis ကို yaw axis ဟု ခေါ်ပြီး fuselage ၏ ဗိုက်ဘက် (belly) ဆီသို့ ညွှန်ပါသည်။
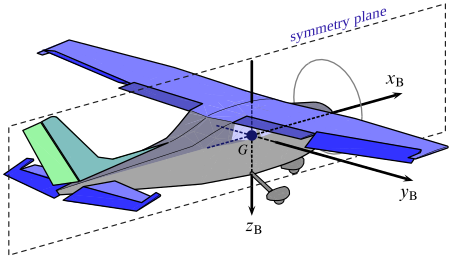
Center of gravity \(G\) တွင် origin ရှိသော standard လေယာဉ် body axis frame။
Body frame တွင် လေယာဉ်၏ force များနှင့် moment များကို ပေါင်းစည်းပြီး ထွက်ပေါ်လာသော acceleration များကို integrate လုပ်ကာ velocity များ ရရှိစေပါသည်။
Stability Frame သို့မဟုတ် "Aerodynamic" Frame
ဤ frame ကို airframe နှင့် ဆက်စပ်သော relative wind vector ၏ instantaneous orientation ကို အခြေခံ၍ သတ်မှတ်ပါသည်။ ရိုးရှင်းစေရန် Earth နှင့် ဆက်စပ်၍ လေ ငြိမ်နေသည် (no wind) ဟု ယူဆပါက၊ \(\boldsymbol{V}\) သည် Earth-fixed observer တစ်ဦးနှင့် ဆက်စပ်သော လေယာဉ် center-of-mass velocity vector ဖြစ်ပြီး (relative motion ကို မီးမောင်းထိုးပြရန် \(\boldsymbol{V}_\mathrm{CM/E}\) ဟုလည်း ခေါ်ပါသည်)၊ ထို့နောက် \(-\boldsymbol{V}\) သည် relative wind velocity ဖြစ်ပြီး \(V = \|\boldsymbol{V}\|\) သည် airspeed ဖြစ်ပါသည်။
\(\mathcal{F}_\mathrm{A} = \{ G, x_\mathrm{A}, y_\mathrm{A}, z_\mathrm{A} \}\) ဟု အမည်ပေးထားသော frame တွင်၊ axis \(x_\mathrm{A}\) သည် လေယာဉ် symmetry plane \(x_\mathrm{B} z_\mathrm{B}\) ပေါ်သို့ project လုပ်ထားသော relative wind vector ဆီသို့ ညွှန်ပါသည်။ Axis \(y_\mathrm{A}\) သည် right wing ဆီသို့ ဆက်လက် ညွှန်နေပြီး body axis \(y_\mathrm{B}\) နှင့် ဖြစ်တည်ပါသည်၊ axis \(z_\mathrm{A}\) ကလည်း right-hand system ကို ပြီးမြောက်စေပါသည်။
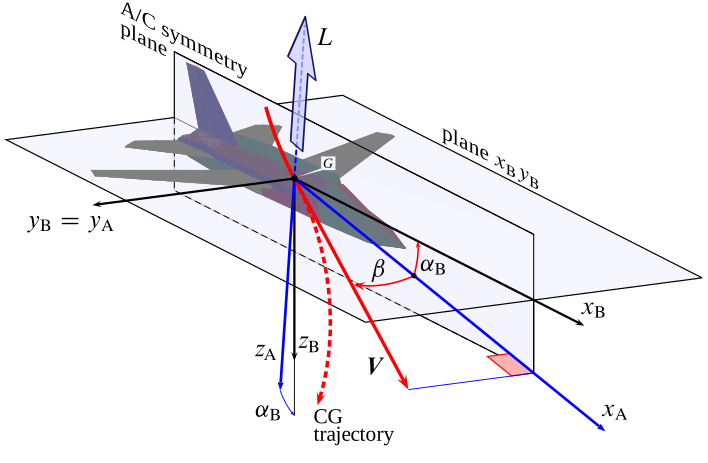
Aerodynamic angle \(\alpha_\mathrm{B}\) နှင့် \(\beta\) ကို သတ်မှတ်ပေးသော Aerodynamic frame။
Axis နှစ်ခုဖြစ်သော \(x_\mathrm{A}\) နှင့် \(z_\mathrm{A}\) တို့သည် definition အားဖြင့် လေယာဉ် symmetry plane ထဲတွင် ပါဝင်ကြသော်လည်း၊ relative wind velocity vector \(\boldsymbol{V}\) ၏ orientation သည် vehicle နှင့် ဆက်စပ်၍ ပြောင်းလဲနိုင်သောကြောင့် ပျံသန်းမှုအတွင်း ၎င်းတို့ rotate ဖြစ်နိုင်ပါသည်။ အထက်ပါပုံသည် aerodynamic frame ကို မည်သို့ တည်ဆောက်ထားသည်ကို ပြသထားပါသည်။ Axis နှစ်ခုဖြစ်သော \(x_\mathrm{A}\) နှင့် \(x_\mathrm{B}\) အကြား ထောင့်သည် လေယာဉ် angle of attack \(\alpha_\mathrm{B}\) ဖြစ်ပါသည်။ \(\boldsymbol{V}\) ၏ instantaneous direction နှင့် \(x_\mathrm{B} z_\mathrm{B}\) plane ပေါ်သို့ ၎င်း၏ projection တို့ ဖွဲ့စည်းသော ထောင့်သည် sideslip angle \(\beta\) ဖြစ်ပါသည်။
ဤ frame ကို manual အချို့တွင် stability frame ဟု ခေါ်ကြသော်လည်း၊ instantaneous aerodynamic resultant force \(\mathcal{F}_\mathrm{A}\) ၏ axis \(z_\mathrm{A}\) ပေါ်သို့ projection \(Z_\mathrm{A}\) သည် aerodynamic lift ကို သတ်မှတ်ပေးသောကြောင့် ဤနေရာတွင် 'aerodynamic frame' ဟုလည်း ခေါ်ထားပါသည်။ အထူးသဖြင့်၊ lift \(L\) သည် \(\mathcal{F}_\mathrm{A}\) ၏ \(z_\mathrm{A}\) တစ်လျှောက်ရှိ component ဖြစ်သော \(-L\) ဖြစ်ကြောင်း၊ ဆိုလိုသည်မှာ \(Z_\mathrm{A}=-L\) ဖြစ်ပါသည်။
အထက်ပါ observation ကို visualize ပြုလုပ်ရန်၊ flight mechanics တွင် လေ့လာလေ့ရှိသော maneuver တစ်ခုကို သုံးသပ်ကြည့်ပါ- zero-sideslip (သို့မဟုတ် 'coordinated') ဖြစ်ပြီး altitude ပုံသေ၊ airspeed တည်ငြိမ်သော turn (turn) တစ်ခု ဖြစ်ပါသည်။ ဤအခြေအနေတွင် wing များသည် bank လုပ်ထားပြီး lift ကလည်း banked ဖြစ်နေပါသည်။ ထို turn တွင် \(\mathcal{F}_\mathrm{A}\) သည် banked ဖြစ်ပြီး \(x_\mathrm{A}\) ကို horizontal အနေအထားတွင် ထားရှိပါသည်။ ယေဘုယျအားဖြင့်၊ lift ကို vector တစ်ခုအနေဖြင့် ရှုမြင်ပါက လေယာဉ် symmetry plane ထဲတွင် အမြဲတမ်း သတ်မှတ်ထားပါသည်။
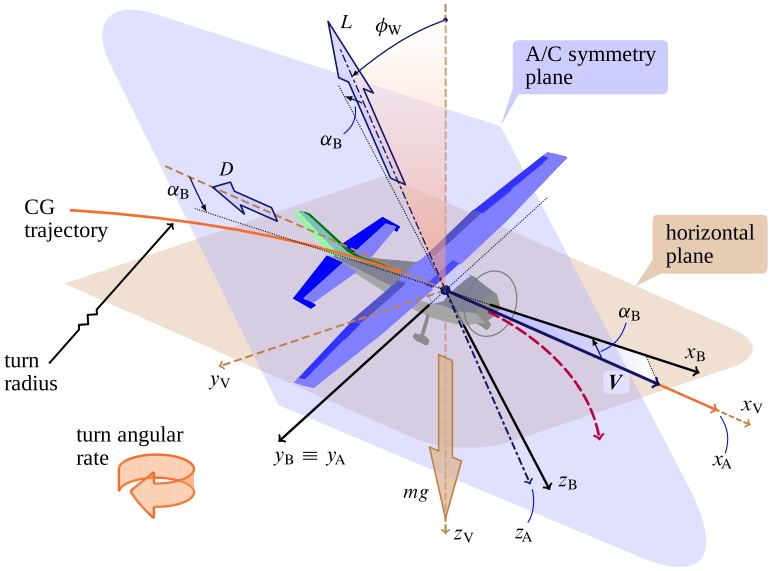
Altitude ပုံသေတွင် steady coordinated turn တစ်ခုတွင် banked ဖြစ်နေသော lift။ Bank angle \(\phi_\mathrm{W}\) သည် relative wind velocity vector ပတ်လည် rotation တစ်ခု ဖြစ်ပါသည်။ Velocity vector သည် North နှင့် ညီထွေဖြစ်နေချိန်တွင် motion ကို freeze (အေးခဲ) ထားပါသည်။ Coordinated turn ဆိုသည်မှာ \(\beta=0\) ဖြစ်ခြင်းကို ဆိုလိုပြီး constant altitude ဆိုသည်မှာ \(x_\mathrm{A}\) ကို horizontal အနေအထားတွင် ထားရှိခြင်းကို ဆိုလိုပါသည်။
မှတ်ချက် --- Dynamic stability study များတွင် 'stability frame' ဟု ရည်ညွှန်းသောအရာသည် အထက်တွင် ဖော်ပြခဲ့သော aerodynamic frame နှင့် အနည်းငယ် ကွာခြားပါသည်- Aircraft flight dynamics နှင့် stability convention များတွင် stability frame သည် initial symmetrical, steady, wings-level, constant altitude flight condition တစ်ခုနှင့် သက်ဆိုင်၍ သတ်မှတ်ထားသော body-fixed frame အမျိုးအစားတစ်ခုမျှသာ ဖြစ်ပါသည်။ ဤ condition က \(x_\mathrm{S}\) ၏ direction ကို ပေးပါသည် (ထို particular flight attitude တွင် \(x_\mathrm{A}\) နှင့် ဖြစ်တည်ပါသည်)။ ထို့ကြောင့်၊ dynamic stability study များတွင် stability frame သည် aerodynamic frame နှင့် မတူဘဲ vehicle နှင့် ချိတ်ဆက်ထား (fixed) ပါသည်။
JSBSim တွင် stability frame \(\mathcal{F}_\mathrm{S} = \{ G, x_\mathrm{S}, y_\mathrm{S}, z_\mathrm{S} \}\) ဆိုသော concept ကို aerodynamic frame ကို ဆိုလိုရန် အသုံးပြုပါသည်။
Earth-Centered Inertial Frame (ECI) နှင့် Earth-Centered Earth-Fixed Frame (ECEF)
Earth-Centered Inertial frame (သို့မဟုတ် ရိုးရှင်းစွာ 'inertial frame') \(\mathcal{F}_\mathrm{ECI} = \{ O_\mathrm{ECI}, x_\mathrm{ECI}, y_\mathrm{ECI}, z_\mathrm{ECI} \}\) ၏ origin ကို Earth ၏ center တွင် fixed ထားပါသည်။ ၎င်း၏ cartesian axis များသည် star များနှင့် ဆက်စပ်၍ fixed ဖြစ်နေပြီး၊ လေယာဉ် (သို့မဟုတ် spacecraft) ၏ equations of motion ကို အရိုးရှင်းဆုံး ဖော်ပြနိုင်သော reference frame တစ်ခု ပေးပါသည်။ Positive \(z_\mathrm{ECI}\) axis သည် Earth ၏ geographic North Pole ကို ဖြတ်သန်းပါသည်။ \(x_\mathrm{ECI}\) နှင့် \(y_\mathrm{ECI}\) axis များသည် equatorial plane ထဲတွင် တည်ရှိပါသည်။ Axis \(x_\mathrm{ECI}\) သည် vernal equinox တွင် Sun ၏ center of mass မှ Earth ၏ orbit position ဆီသို့ မျဉ်းတစ်ကြောင်းနှင့် parallel အမြဲတမ်း ဖြစ်ပါသည်။ ECI system ကို နောက်ပုံတွင် ပြသထားပါသည်။
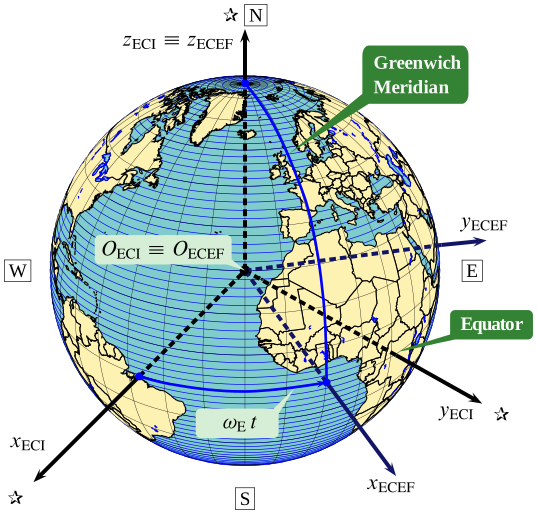
Earth-Centered Inertial (ECI) frame နှင့် Earth-Centered Earth-Fixed (ECEF) frame။
\(x_\mathrm{ECEF}\), \(y_\mathrm{ECEF}\), နှင့် \(z_\mathrm{ECEF}\) ဟု label တပ်ထားသော Earth-Centered, Earth-Fixed (ECEF) ရည်ညွှန်းဘောင်၏ axis များကိုလည်း အထက်ပါပုံတွင် ဖော်ပြထားပါသည်။ ECEF coordinate axis များသည် Earth နှင့် ဆက်စပ်၍ fixed ဖြစ်နေပါသည်။ ဤ cartesian system ၏ origin \(O_\mathrm{ECEF}\) သည် inertial frame ကဲ့သို့ပင် earth ၏ mass center တွင် တည်ရှိပါသည်။ \(z_\mathrm{ECEF}\) axis သည် Earth ၏ spin axis တစ်လျှောက်တွင်လည်း တည်ရှိပြီး \(z_\mathrm{ECI}\) နှင့် ဖြစ်တည်ပါသည်။ \(x_\mathrm{ECEF}\) နှင့် \(y_\mathrm{ECEF}\) axis နှစ်ခုစလုံးသည် equatorial plane ထဲတွင် တည်ရှိပြီး၊ positive \(x_\mathrm{ECEF}\) axis သည် prime meridian (Greenwich Meridian) ကို ဖြတ်သန်းပါသည်။ ECEF frame သည် angular velocity \(\omega_\mathrm{E}\) ဖြင့် Inertial frame ၏ \(z_\mathrm{ECI}\) axis ပတ်လည် counter-clockwise rotate ပြုလုပ်ပါသည်။ Earth angular rate \(\omega_\mathrm{E}\) သည် ခန့်မှန်းခြေအားဖြင့် \(2\pi/24\) radians/hour ညီမျှပါသည်။
North-Oriented Tangent Frames
Earth ၏ surface ကို mathematical representation (spheroid သို့မဟုတ် approximate လုပ်ထားသော sphere) တစ်ခုအနေဖြင့် ယူဆသည့်အခါ tangent-plane coordinate system တစ်ခုကို သတ်မှတ်နိုင်ပါသည်။ Surface \(O_\mathrm{E}\) ပေါ်ရှိ interest point တစ်ခုနှင့် tangent ဖြစ်သော plane တစ်ခုကို reference အဖြစ် ယူပါသည်။ North-Oriented Tangent Frame ဟု ခေါ်သော geographic system \(\mathcal{F}_\mathrm{E} = \{ O_\mathrm{E}, x_\mathrm{E}, y_\mathrm{E}, z_\mathrm{E}\}\) ၏ origin ကို interest point \(O_\mathrm{E}\) တွင် fixed ထားပြီး ၎င်း၏ plane \(x_\mathrm{E} y_\mathrm{E}\) ကို tangent plane နှင့် ဖြစ်တည်စေထားပါသည်။ Axis \(x_\mathrm{E}\) သည် geographic North ဆီသို့ ညွှန်ပြီး၊ axis \(y_\mathrm{E}\) သည် East ဆီသို့ ညွှန်ပါသည်။ နောက်ဆုံးအနေဖြင့်၊ axis \(z_\mathrm{E}\) သည် spheroid normal နှင့် parallel ဖြစ်ကာ အောက်ဘက် (downward) ဆီသို့ ညွှန်ပါသည် (Spheroid အစား approximate လုပ်ထားသော sphere ကို အသုံးပြုပါက Earth ၏ center ဆီသို့ ညွှန်ပါသည်)။ ဤအကြောင်းကြောင့် frame \(\mathcal{F}_\mathrm{E}\) ကို tangent NED frame (North-East-Down) ဟုလည်း ခေါ်ပါသည်။
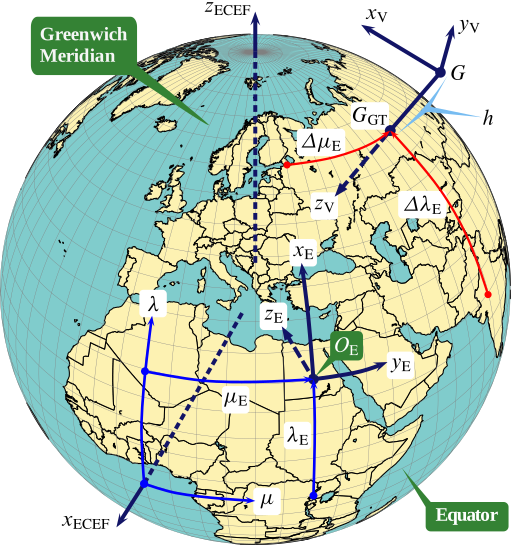
Earth-Centered Earth-Fixed (ECEF) frame, geographic coordinate များ, Tangent (T) frame, နှင့် local Vertical (V) frame။
Local-Vertical Local-Level Frame သို့မဟုတ် Local NED Frame
Local vertical frame \(\mathcal{F}_\mathrm{V} = \{ G, x_\mathrm{V}, y_\mathrm{V}, z_\mathrm{V}\}\) သည် space ထဲရှိ လေယာဉ်၏ orientation နှင့် မသက်ဆိုင်ဘဲ၊ Earth-fixed observer တစ်ဦးနှင့် ဆက်စပ်သော ၎င်း၏ CG position ဖြင့်သာ သတ်မှတ်ထားပါသည်။ \(G_\mathrm{GT}\) ကို ground ပေါ်သို့ project လုပ်ထားသော CG ('ground tracked') ဟု ယူဆပါက၊ coordinate plane \(x_\mathrm{V} y_\mathrm{V}\) သည် \(G_\mathrm{GT}\) တွင် Earth ၏ surface ကို local tangent ဖြစ်သော plane တစ်ခုနှင့် parallel ဖြစ်ပါသည် --- ဆိုလိုသည်မှာ \(O_\mathrm{E} \equiv G_\mathrm{GT}\) ဖြစ်သော plane \(x_\mathrm{E} y_\mathrm{E}\) ဖြစ်ပါသည်။ ထို့နောက်၊ axis \(x_\mathrm{V}\) သည် geographic North ဆီသို့ ညွှန်ပြီး၊ axis \(y_\mathrm{V}\) သည် East ဆီသို့ ညွှန်ပါသည်။ နောက်ဆုံးအနေဖြင့်၊ axis \(z_\mathrm{V}\) သည် Earth ၏ center ဆီသို့ အောက်ဘက်ဆီသို့ ညွှန်ပါသည်။ ဤအကြောင်းကြောင့် frame \(\mathcal{F}_\mathrm{V}\) ကို local NED (vehicle-carried) frame ဟုလည်း ခေါ်ပါသည်။
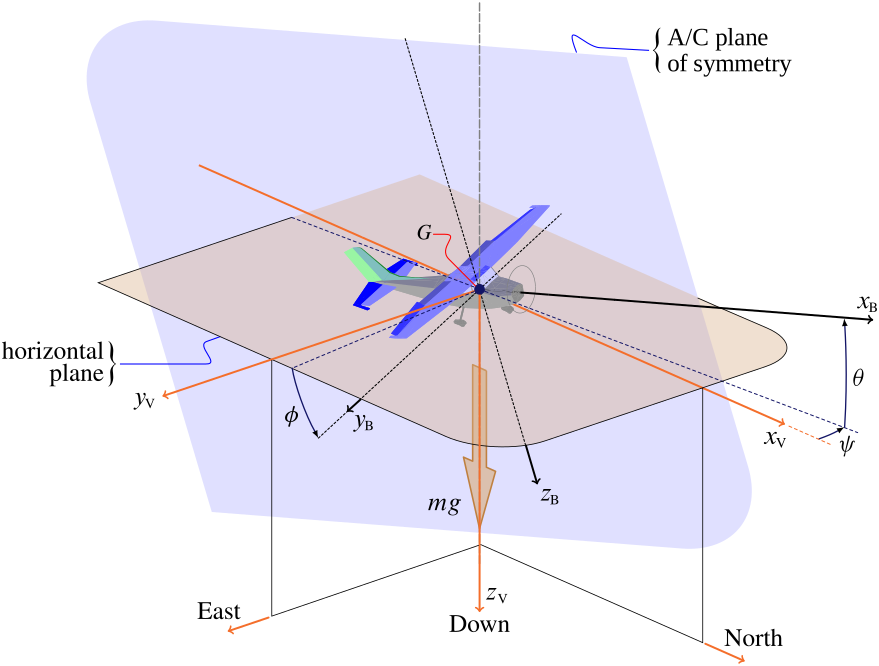
လေယာဉ် body frame နှင့် local vertical frame (NED frame)။ လေယာဉ် Euler angle များကိုလည်း ပြသထားပါသည်- heading angle \(\psi\) (ပုံတွင် negative ဖြစ်နေသည်)၊ elevation angle \(\theta\)၊ နှင့် roll angle \(\phi\)။
NED convention က လေယာဉ်၏ weight သည် frame \(\mathcal{F}_\mathrm{V}\) တွင် \((0,0,mg)\) component ရှိသော force တစ်ခု ဖြစ်ကြောင်း သေချာစေပါသည်၊ ဤနေရာတွင် \(m\) သည် လေယာဉ်၏ mass ဖြစ်ပြီး \(g\) သည် gravitational acceleration ဖြစ်ပါသည်။
အထက်ပါပုံတွင် frame နှစ်ခု \(\mathcal{F}_\mathrm{V}\) နှင့် \(\mathcal{F}_\mathrm{B}\) ပါသော လေယာဉ်တစ်စင်းကို ပြသထားပါသည်။ Local NED frame နှင့် ဆက်စပ်၍ body frame ၏ orientation ကို သတ်မှတ်ပေးသော Euler angle များကို လေယာဉ် Euler angle ဟု ခေါ်ပါသည်။ Atmospheric flight vehicle များအတွက် Euler angle များကို သတ်မှတ်ရန် အသုံးပြုသော rotation sequence မှာ '3-2-1' ဖြစ်ပါသည်။ ဤသည်က Earth နှင့် ဆက်စပ်သော observer တစ်ဦးနှင့် ဆက်နွယ်၍ heading angle \(\psi\), elevation angle \(\theta\), နှင့် roll angle \(\phi\) တို့ကို သတ်မှတ်ပေးပါသည်။
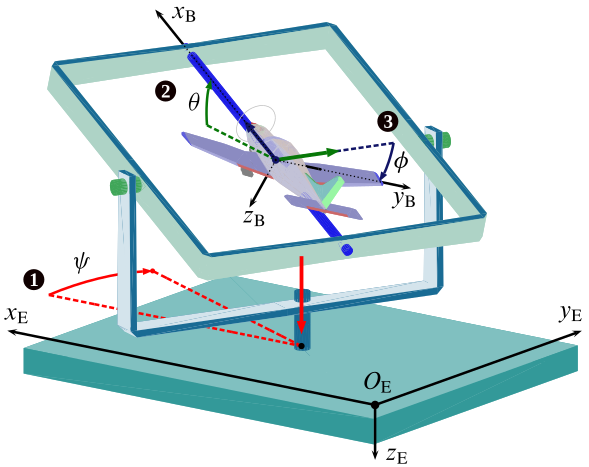
လေယာဉ်တစ်စင်းအတွက် Euler angle sequence။ Frame \(\mathcal{F}_\mathrm{E} = \{ O_\mathrm{E}, x_\mathrm{E}, y_\mathrm{E}, z_\mathrm{E}\}\) သည် Earth-fixed NED coordinate system တစ်ခု ဖြစ်ပြီး၊ origin \(O_\mathrm{E}\) ကို ground ပေါ်တွင် (သို့မဟုတ် sea level တွင်) တစ်နေရာရာတွင် ထားရှိကာ plane \(x_\mathrm{E} y_\mathrm{E}\) ကို Earth surface နှင့် tangent ဖြစ်စေထားပါသည်။ Ground track point \(G_\mathrm{GT}\) သည် \(O_\mathrm{E}\) နှင့် သိပ်မဝေးလှပါက၊ Earth frame \(\mathcal{F}_\mathrm{E}\) axis များသည် local NED frame \(\mathcal{F}_\mathrm{V} = \{ G, x_\mathrm{V}, y_\mathrm{V}, z_\mathrm{V}\}\) ၏ axis များနှင့် parallel ဖြစ်ပါသည်။
Wind Frame
Lift အပြင်၊ instantaneous aerodynamic resultant force vector \(\mathcal{F}_\mathrm{A}\) တွင် \(z_\mathrm{A}\) သည် တတိယ axis ဖြစ်သော ရည်ညွှန်းဘောင်တစ်ခုတွင် component နှစ်ခု ထပ်မံပါရှိပါသည်။ ဤ frame ကို wind frame \(\mathcal{F}_\mathrm{W} = \{ G, x_\mathrm{W}, y_\mathrm{W}, z_\mathrm{W}\}\) ဟု ခေါ်ပါသည်။
Wind frame ကို \(x_\mathrm{W}\) axis ကို relative wind တစ်လျှောက် motion direction ဖြင့် positive verse ရှိအောင် ယူ၍ သတ်မှတ်ပါသည်။ ဆိုလိုသည်မှာ \(x_\mathrm{W}\) သည် vector \(\boldsymbol{V}\) နှင့် superimpose ဖြစ်ပါသည်။ \(\mathcal{F}_\mathrm{W}\) ၏ တတိယ axis ကို lift line of action တစ်လျှောက်ယူပါသည်၊ ဆိုလိုသည်မှာ \(z_\mathrm{W} \equiv z_\mathrm{A}\) ဖြစ်ပါသည်။ နောက်ဆုံးအနေဖြင့်၊ ဒုတိယ axis \(y_\mathrm{W}\) ကို right-handed triad ပြီးမြောက်စေရန် ရွေးချယ်ပါသည်။ Wind frame ၏ တတိယ axis သည် airframe symmetry plane ('reference plane' ဟုလည်း ခေါ်) ထဲတွင် အမြဲတမ်း ရှိနေပါသည်။ Wind axis သုံးခုလုံးသည် relative wind \(-\boldsymbol{V}\) နှင့် ဆက်စပ်၍ လေယာဉ်၏ attitude ပြောင်းလဲနေမှုကြောင့် body axis များနှင့် ဆက်စပ်၍ rotate ဖြစ်ပါသည်။
\(\boldsymbol{V}\) direction တစ်လျှောက် force vector \(\mathcal{F}_\mathrm{A}\) ၏ component \(X_\mathrm{W}\) သည် aerodynamic drag ကို သတ်မှတ်ပေးပါသည်- Drag \(D\) သည် \(X_\mathrm{W}=-D\) ဖြစ်ပါသည်။ Sideslip angle \(\beta\) သုညမဟုတ်သည့်အခါ၊ lateral axis \(y_\mathrm{W}\) တစ်လျှောက် \(\mathcal{F}_\mathrm{A}\) ၏ တတိယ component သုညမဟုတ်သည့်အရာ ဖြစ်ပေါ်လာပါသည်၊ ဆိုလိုသည်မှာ side force component \(Y_\mathrm{W}\) ဖြစ်ပါသည်။
Sideslip angle \(\beta\) သုညဖြစ်သည့်အခါ၊ wind frame နှင့် aerodynamic frame တို့ ဖြစ်တည်ပါသည်။ ဤအခြေအနေတွင်သာ \(y_\mathrm{W}\) သည် \(y_\mathrm{A}\) နှင့် \(y_\mathrm{B}\) နှင့် ဖြစ်တည်နေသောကြောင့် reference plane \(x_\mathrm{B} z_\mathrm{B}\) နှင့် normal ဖြစ်ပါသည်။
အောက်ပါပုံသည် calm air တွင် climbing flight ပြုနေသော လေယာဉ်တစ်စင်းအတွက် standard ရည်ညွှန်းဘောင်များကို ပြသထားပါသည်။ Wind frame \(\mathcal{F}_\mathrm{W}\) ကို ထောင့် \(-\beta\) ဖြင့် \(z_\mathrm{W}\) ပတ်လည် rotate လုပ်သည့်အခါ aerodynamic frame \(\mathcal{F}_\mathrm{A}\) နှင့် superimpose ဖြစ်စေနိုင်ပါသည်။
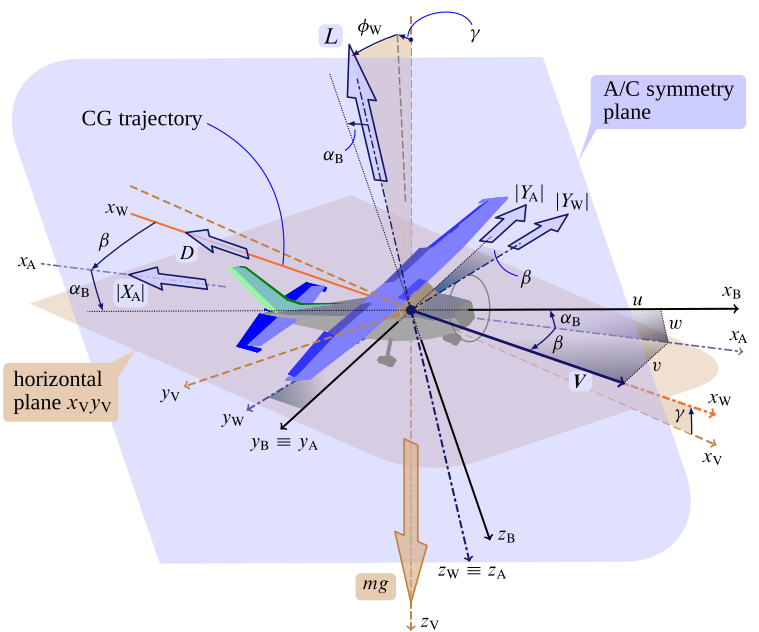
Calm air တွင် climbing flight ပြုနေသော လေယာဉ်တစ်စင်း၏ standard ရည်ညွှန်းဘောင်များ။ CG velocity vector \(\boldsymbol{V}\) သည် horizontal plane နှင့် flight path angle \(\gamma\) ကို ဖွဲ့စည်းပါသည်။ Standard aerodynamic resultant force component သုံးခုဖြစ်သော \(D\), \(L\) နှင့် \(Y_\mathrm{A}\) ကိုလည်း ပြသထားပါသည်။
ဆက်လက်၍၊ wind frame \(\mathcal{F}_\mathrm{W}\) ကို ဦးစွာ ထောင့် \(-\beta\) ဖြင့် \(z_\mathrm{W}\) ပတ်လည် rotate လုပ်ပြီး ထို့နောက် ထောင့် \(\alpha_\mathrm{B}\) ဖြင့် axis \(y_\mathrm{A}\) ပတ်လည် rotate လုပ်သည့်အခါ body frame \(\mathcal{F}_\mathrm{B}\) နှင့် superimpose ဖြစ်စေနိုင်ပါသည်-
Body axis များတွင် aerodynamic resultant force ၏ component များကို ထို့နောက် အောက်ပါအတိုင်း ဖော်ပြနိုင်ပါသည်-
Drag, side force နှင့် lift တို့ဖြင့် ဖော်ပြထားပါသည်။